高空棕榈树自动化修剪攀爬机器人解决方案

创科方案 高空棕榈树自动化修剪攀爬机器人解决方案
(编号: S-2095)
试验项目
方案特点
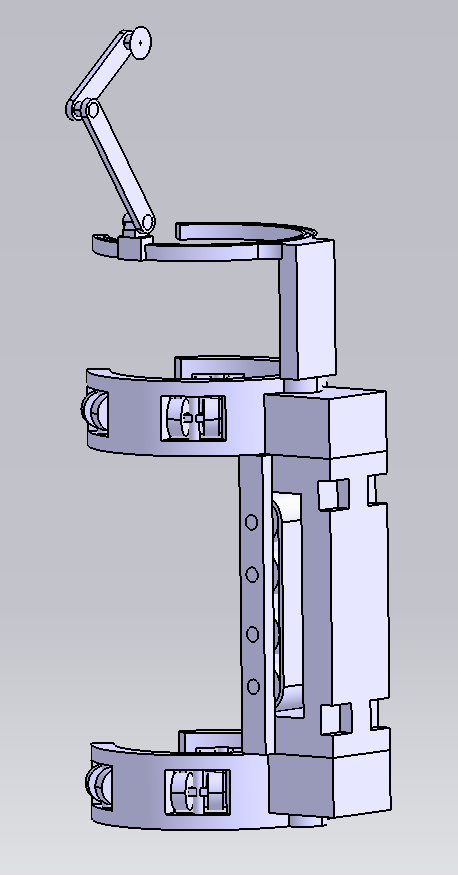
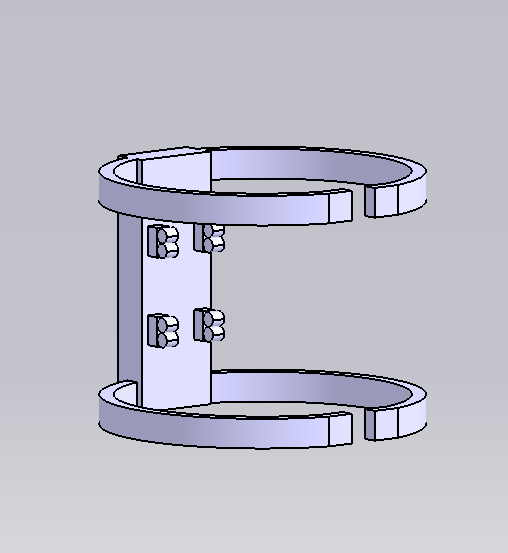
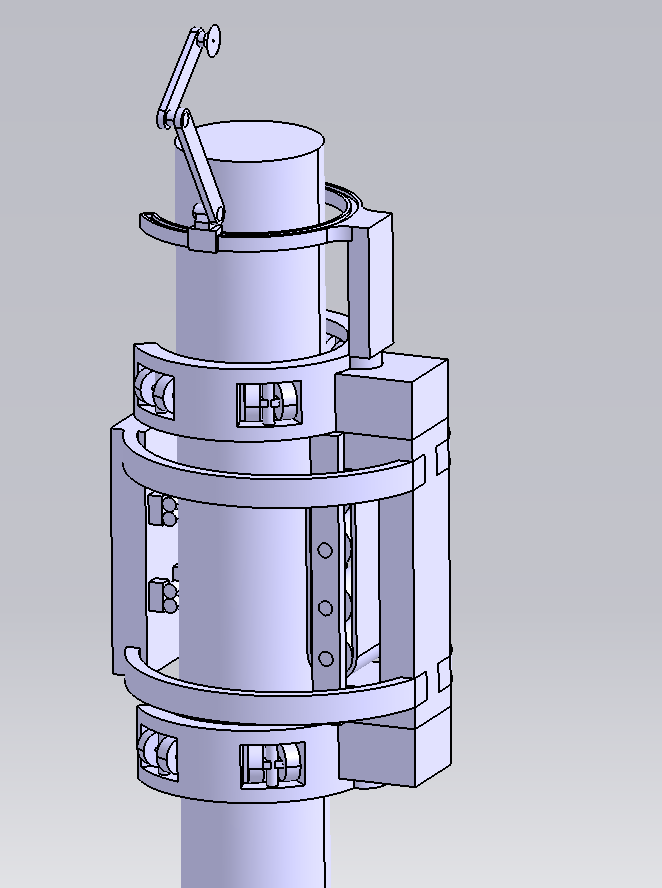
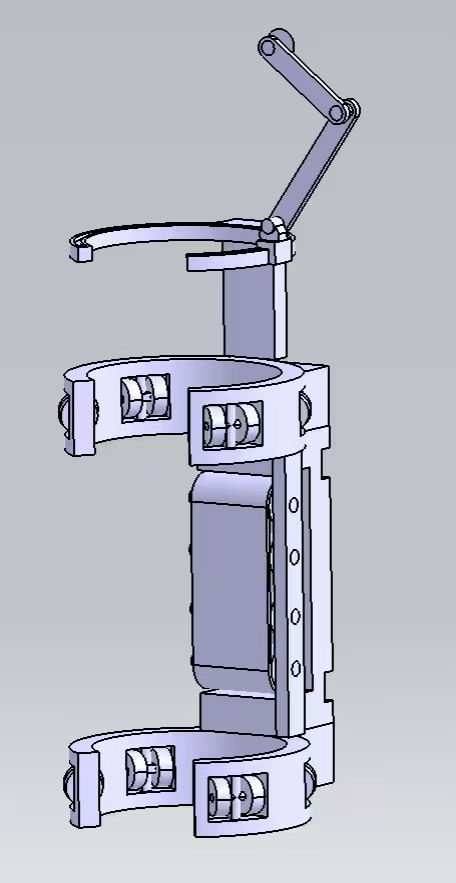
  • 适配 350-450mm 不规则树干,双组夹爪 + 履带实现稳定无打滑攀爬
  • 搭载三轴机械臂与 360° 云台,实现枯叶根部精准环切,无损树芽
  • 掉电暂态锁死 + 柔性轮缓降,安全回应 < 0.3s,杜绝高空坠落风险
  • IP54防护抗高温高湿,续航 3-4 小时,单树修剪全流程≤15 分钟
  • 快拆结构维护便捷,非专业人员 1-2 次培训即可操作,适配公屋窄小场地
试验应用及预期成果
  • 在香港公共屋邨选定试点区域,开展不少于 30 棵棕榈树的实际修剪作业验证
  • 验证攀爬稳定性、切割精度、安全回应速度等核心技术指标达标情况
  • 培训公屋运维人员操作,收集使用回馈,优化人机交互与维护流程
  • 形成标准化作业手册与技术规范,输出可复制的公屋树木养护方案
  • 评估效率提升、成本降低及安全改善资料,为区域规模化推广提供依据
方案提供者资料
方案提供者:香港科技大学(广州)
地址:广东省广州市南沙区笃学路 1 号
联络人:许人镜
职位:助理教授
电话:86+13940194687;86+19950190957
电子邮件: szhang272@connect.hkust-gz.edu.cn
网页: https://facultyprofiles.hkust-gz.edu.cn/faculty-personal-page/XU-Renjing/renjingxu

有关上述创新科技解决方案的详情,请联络方案提供者查询。