棕榈树修剪攀爬机器人
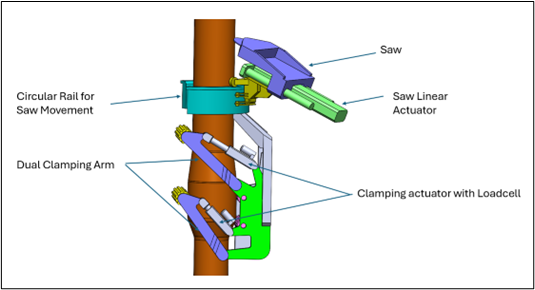
| 创科方案 | 棕榈树修剪攀爬机器人 (编号: S-2096) |
||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 试验项目 | |||||||||||||||||||
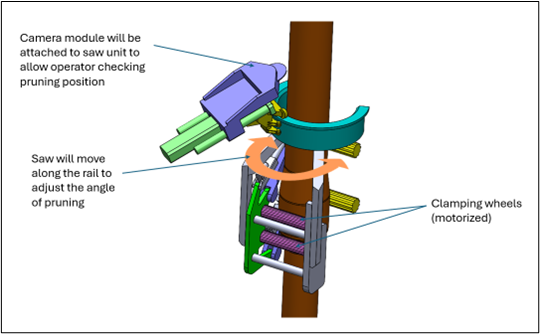
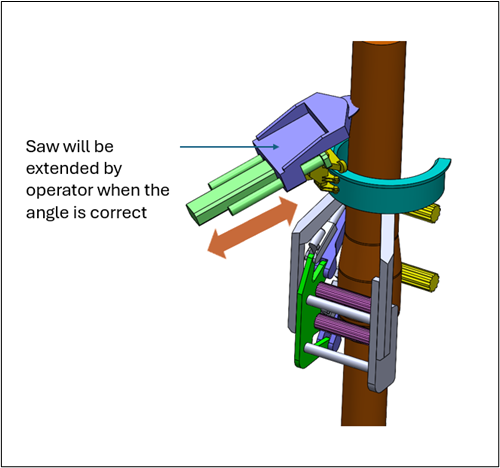
| 方案特点 |
|
||||||||||||||||||
| 试验应用及预期成果 |
|
||||||||||||||||||
| 附加方案资料 | P004 Proposal Palm Tree Climbing.pdf | ||||||||||||||||||
| 方案提供者资料 |
|
有关上述创新科技解决方案的详情,请联络方案提供者查询。