棕櫚樹修剪攀爬機器人
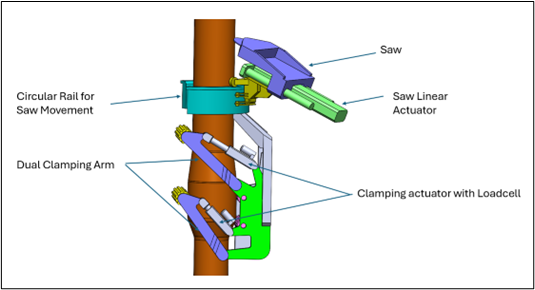
| 創科方案 | 棕櫚樹修剪攀爬機器人 (編號: S-2096) |
||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 試驗項目 | |||||||||||||||||||
| 方案特點 |
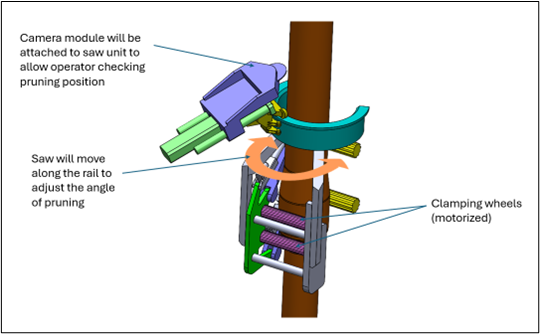
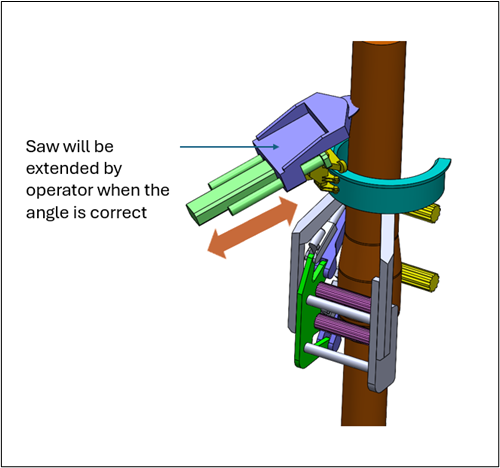
|
||||||||||||||||||
| 試驗應用及預期成果 |
|
||||||||||||||||||
| 附加方案資料 | P004 Proposal Palm Tree Climbing.pdf | ||||||||||||||||||
| 方案提供者資料 |
|
有關上述創新科技解決方案的詳情,請聯絡方案提供者查詢。